在介入手术中,医生反复面对同一类边界:器械越向深处推进,影像引导越容易衰减;一旦进入狭窄腔道、组织后方或气体遮挡区,器械的位置与姿态便难以被直接观察。
导丝穿进血管,穿刺针探向肺结节,导管在心脏腔室里转弯——这些操作都发生在人体内部。医生的肉眼被皮肤、肌肉、肋骨和肺内气体层层遮挡,无法直接观察器械的位置与姿态。
于是,医学求助于 CT、X 光、超声等影像,让体内结构第一次变得可见。但影像本身也有其可见性边界:X 光依赖射线有效穿透,超声依赖声窗与探头贴合,光学镜头依赖无遮挡视野。一旦器械拐入狭窄腔道,或位于组织之后,影像上便只剩模糊轮廓。因此,真正的瓶颈不是“算得准不准”,而是“看不看得见”。
PART 01
光学导航被遮挡时,磁定位如何补位
目前手术导航主要有两条技术路径:光学导航与磁定位导航。
光学导航依赖镜头捕捉器械上的标记,前提是视线无遮挡。一旦器械进入狭窄腔道,或被组织遮挡,光学导航便无法继续提供有效定位。
磁定位则不同。磁定位系统在手术区域构建低强度三维交变磁场,器械上搭载的微型磁传感器在磁场中产生感应信号,算法据此反解出传感器的空间位置与姿态。其物理基础在于:在无铁磁性干扰的条件下,人体组织的相对磁导率接近真空,磁场在其中几乎不发生畸变。因此,骨骼、气体、体液不会像遮挡光线那样遮挡磁场。这是磁定位与光学导航最根本的区别。
PART 02
四个数字,看懂新一代磁定位系统
艾瑞迈迪正式推出新一代电磁定位系统。理解这套系统的能力边界,可以从四个数字入手。
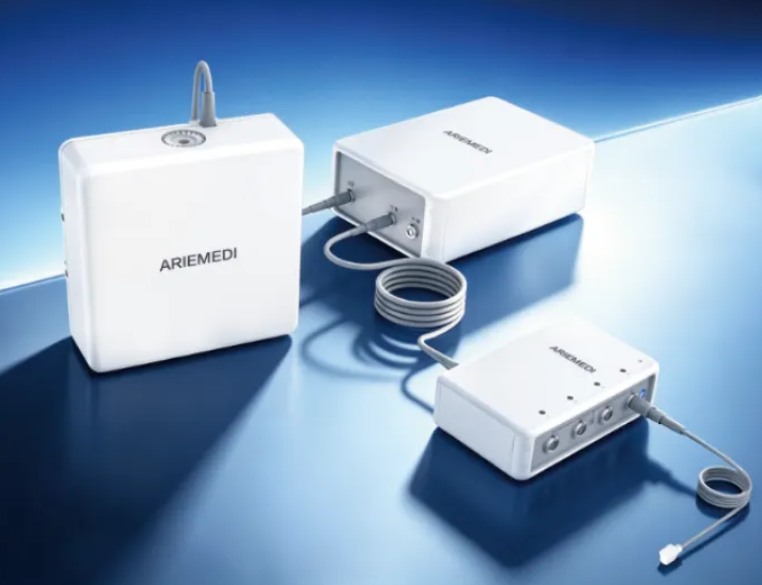
▶≤1 mm(RMS)定位精度,≤0.6°的角度误差
亚毫米级精度,是磁定位进入临床应用的基本门槛。器械位置偏差若达到毫米量级,在血管内即可能造成内膜损伤甚至穿孔。精度不足,导航的临床价值将受到根本限制。
▶40 Hz 位姿更新率
系统每秒完成40次位姿更新。术者手部与器械持续移动,屏幕上的器械模型同步跟随。
▶0.4 mm 最小传感器直径
0.4mm 的传感器直径小于常规穿刺针、导管内径,且不增加器械外径、不改变器械刚性。
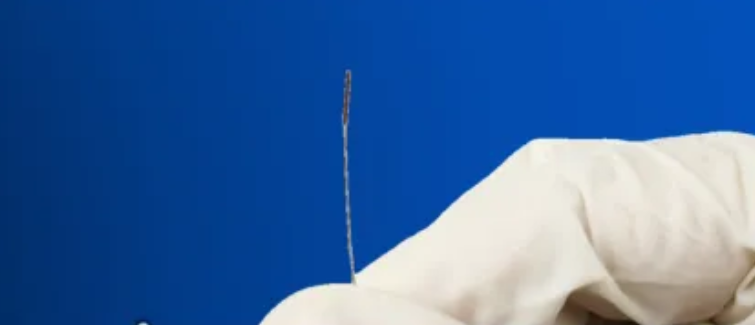
▶5DOF / 6DOF 位姿完整感知
系统提供 5DOF 与 6DOF 两类传感器。5DOF 提供空间位置与部分姿态,6DOF 提供完整的三维位置与三维姿态。对于需要转向的操作,例如导管在心脏腔室内的指向控制,姿态信息往往比位置信息更为关键。
PART 03
从“看得见”到“看得准”
影像解决的是“看见解剖”,磁定位解决的是“看见器械”。但临床要的"准”,不是屏幕上多一个点,而是术中多一条可验证的路径。
01
从解剖显像到器械——解剖关系实时映射
术前 CT、MRI 告诉医生病灶在哪;术中真正难的是,器械与病灶、血管、神经、心腔壁当前处于什么关系。磁定位将器械位姿实时叠加进这一关系,医生看到的不是一张静态图,而是器械正在如何走、与关键结构如何相对。
02
从光学可视引导到遮挡场景连续定位
光学导航在开阔视野里表现良好,但介入手术的难点恰恰在盲区:血管分叉、心腔贴靠、肺内小结节、狭窄腔道。磁定位补的不是一条技术路线,而是这些场景下导航的连续性。器械进入遮挡区,导航不中断,术者不必退回“盲推”状态。
03
从经验依赖操作到标准化可复现术式
高年资医生能靠手感完成的操作,年轻医生未必能复制。实时位姿输入把“手感”变成可显示、可判断、可记录的信息,让复杂术式不再只依赖个人天赋,而有机会沉淀为可培训、可复现的标准路径。
04
从单一功能模块到介入术式底层平台
当器械在体内始终有稳定位姿输入,磁定位就不再只是一个定位模块,而是介入手术室里的底层能力:与影像融合,与机器人结合,与消融、穿刺、活检、导航软件打通。它解决的不是“能不能看见”,而是“看见之后,能不能稳定地做出来”。
艾瑞迈迪新一代磁定位导航系统,为看不见的地方,提供可被实时定位的依据,也让手术导航在光学受限场景下,依然拥有稳定的位姿输入。
——联系我们——
电话:400-660-3568(转2)/13001067056
邮箱:marketing@ariemedi.com